
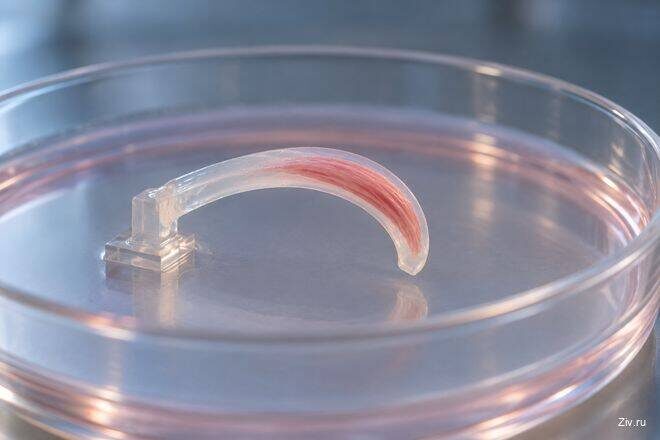
Миниатюрному роботу с живыми мышцами недостаточно вырастить сильную ткань: её сокращение ещё нужно передать каркасу. Исследователи ETH Zurich спроектировали обе части вместе и получили биоприводы с существенно большей амплитудой движения.
Усилие терялось между тканью и конструкцией
В работе, опубликованной 11 сентября 2026 года в Nature Communications, исследователи лаборатории мягкой робототехники ETH Zurich рассматривают мышцу и мягкую опору как единую механическую систему. Если каркас слишком сопротивляется сокращению, заметного движения не получится. Если контакт ненадёжен, ткань не передаст ему усилие должным образом.
Обычно внимание сосредоточено на самих клетках. Здесь авторы начали с расчёта взаимного расположения сокращающегося слоя и гидрогеля — материала с большим содержанием воды. Компьютерный поиск позволил выбрать конфигурации, в которых сокращение превращается в значительный изгиб.
От модели перешли к живому образцу
В изготовленных устройствах использовали выращенную скелетную мышечную ткань из клеток мыши и гидрогелевые каркасы с микробороздками. Бороздки помогали выстраивать волокна в нужном направлении, а соединение слоёв — передавать усилие. Это проверяли уже не только в симуляции, но и на реальных биоприводах.
Авторы сообщают об увеличении амплитуды движения до одиннадцати раз по сравнению с прежними конструкциями сопоставимого объёма мышц. Речь именно о диапазоне движения в заданном сравнении. Из этой цифры не следует одиннадцатикратное улучшение мощности, скорости или экономичности любого биоробота.
Один принцип позволил получить разные движения
Университетский материал от 22 октября описывает несколько демонстраций: устройства прыгали, плавали, перемещались по поверхности и захватывали предметы. Различные конструкции использовали сокращение тканей как привод, а геометрия определяла, во что превращалось это сокращение.
Польза подхода — в возможности заранее искать удачное сочетание материалов и формы. Это потенциально сокращает число пробных образцов, которые приходится выращивать и испытывать. Однако хорошее совпадение модели с лабораторной задачей ещё не означает, что она предскажет работу устройства в любой среде.
Что мешает перенести опыт за пределы лаборатории
Живая ткань нуждается в кислороде, питательных веществах и условиях, поддерживающих её жизнеспособность. Для более крупных систем исследователям потребуется решать задачу снабжения ткани и удаления продуктов обмена. Добавляется и естественная вариабельность биологического материала.
Читайте также: Как был устроен полностью мягкий робот без батареек
Поэтому главный результат этой работы — способ проектирования и проверенные механические возможности, а не готовый медицинский аппарат. Совместное проектирование мышц и каркаса делает движение эффективнее в конкретном устройстве; устойчивость, управление и длительная работа остаются отдельными инженерными задачами.